


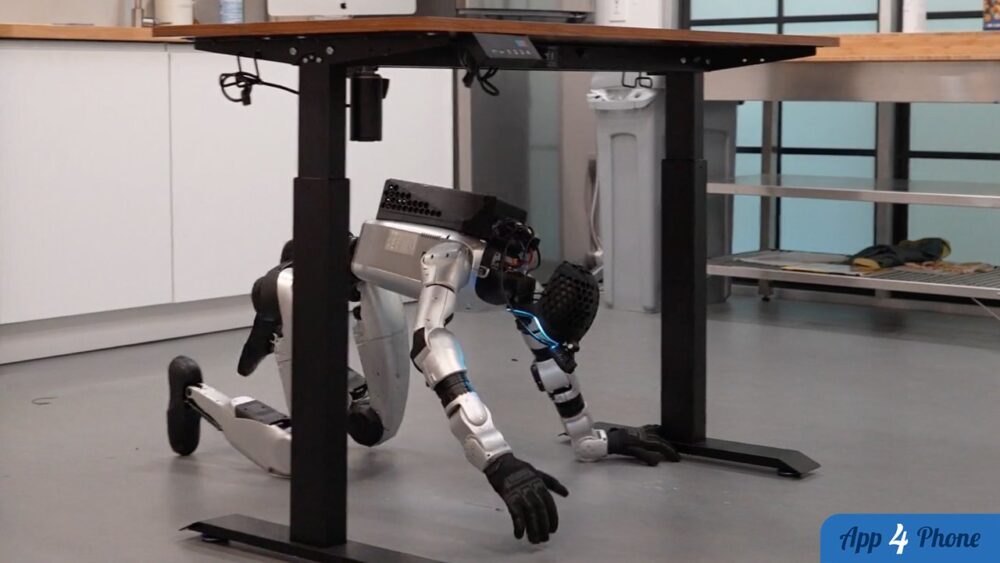
Passer sous une table, traverser une porte entrouverte ou trouver une chaise dans une pièce nouvelle : ce sont les situations qu’Apple Research a soumises à un robot humanoïde dans ses travaux sur HALO. Ce système expérimental vise à lui permettre de percevoir son environnement, de comprendre une consigne et d’adapter ses déplacements sans scénario préparé à l’avance.
Pour ces essais, Apple Research s’appuie sur un Unitree G1 équipé, sur le dos, d’un Mac mini avec puce M4 Pro et 64 Go de mémoire unifiée. L’ordinateur exécuterait directement les modèles chargés d’interpréter la scène et de planifier les mouvements du robot.
Des décisions prises directement sur le robot
D’après Apple, HALO fonctionne localement durant les démonstrations : les caméras du robot observent la pièce, puis le système choisit les actions correspondant à la demande. Les essais présentés ne reposent ni sur un service cloud ni sur le contrôle à distance d’un opérateur.
Le robot a notamment été testé pour suivre une personne, s’asseoir sur une chaise, se baisser, ramper sous un meuble, franchir un passage ou déplacer des boîtes. Les consignes restent toutefois définies par une personne. Apple observe également que les performances diminuent lorsque plusieurs actions doivent être réalisées à la suite.
91 % de réussite dans les essais réels
Apple Research indique un taux de réussite global de 91 % sur 360 essais physiques portant sur six compétences. Chaque exercice a été répété dix fois dans six lieux réels que le système n’avait pas rencontrés pendant son entraînement. Le franchissement d’une porte à moitié ouverte aurait atteint jusqu’à 93 % de réussite, contre 85 % pour l’action de s’asseoir sur une chaise.
Ces chiffres illustrent une recherche centrée sur la mobilité et l’adaptation à une pièce, plutôt que sur la manipulation fine d’objets. L’enjeu est de sortir des démonstrations où chaque geste est prévu pour un décor unique.
Un apprentissage accéléré par la simulation
Avant les tests réels, Apple a généré environ 300 heures de mouvements synthétiques dans 1 000 salons, chambres et bureaux virtuels à l’aide de Nvidia Isaac Sim. Cette méthode doit apprendre au robot à relier ce qu’il voit, les instructions reçues et les gestes à effectuer, sans devoir enregistrer chaque situation dans le monde physique.
Ce que ça change
Cette expérimentation montre qu’un Mac compact peut servir de cerveau embarqué pour des tâches de perception et de déplacement, sans dépendre en permanence d’une connexion extérieure. Pour juger la maturité de cette approche, il faudra surtout suivre la capacité des robots à enchaîner des actions de façon fiable dans des environnements réellement variés.
À lire aussi
Source : Apple Research — article « Perceptive Humanoid Motion from Simulation » (arXiv)